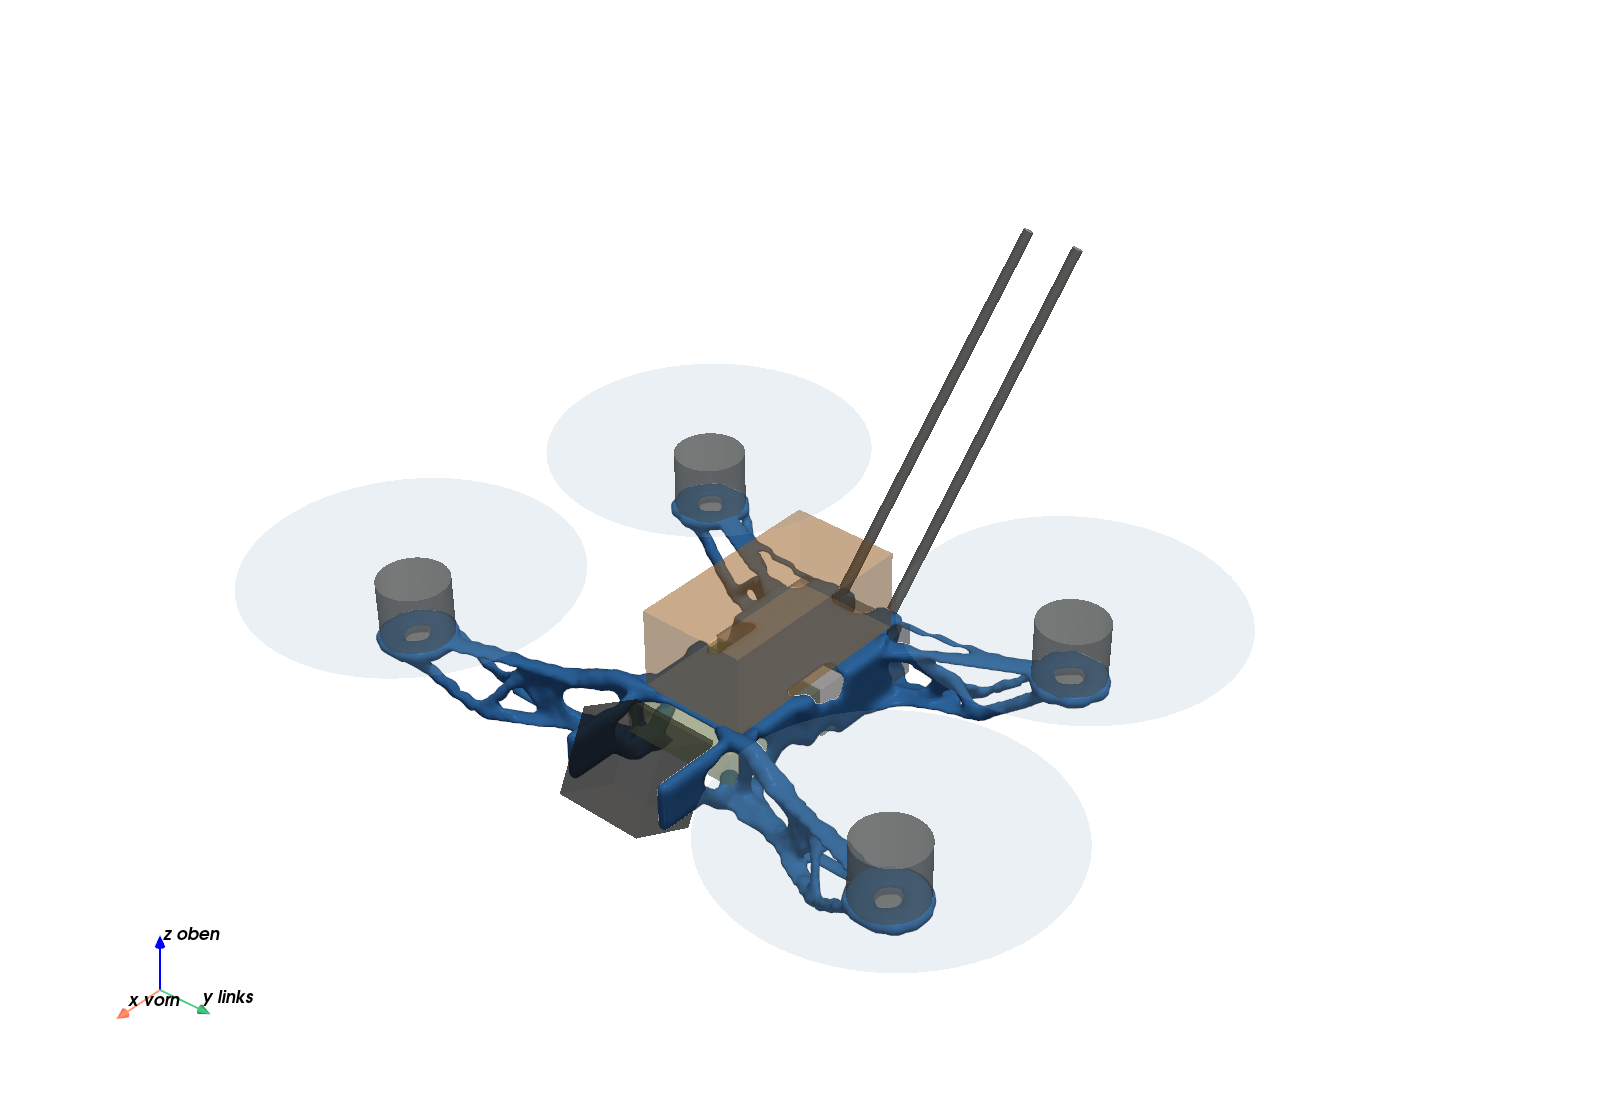
Version 0.1 Prototyp neueste Version
Nervura 35 Deadcat 0.1
3,5"-Deadcat mit Akku oben: die vorderen Motoren sitzen weit außen, damit möglichst wenig Prop im Bild der O4 Air Unit Pro ist.
3,5" · Deadcat · ohne Guards · PA6-CF
- Frame-Gewicht
- 26,1 g
- Durchbiegung Motorpad bei 9,6 N je Motor
- 0,19 mm
- Steifigkeit Motorpad (LF1 Vollgas)
- 51 N/mm
- Druck mit Stützen
- 2 h 48 min
Preis folgt · noch nicht bestellbar
Prototyp: Alle Kennzahlen sind Rechenwerte der Pipeline und noch nicht am Teststand gemessen.
Ansichten
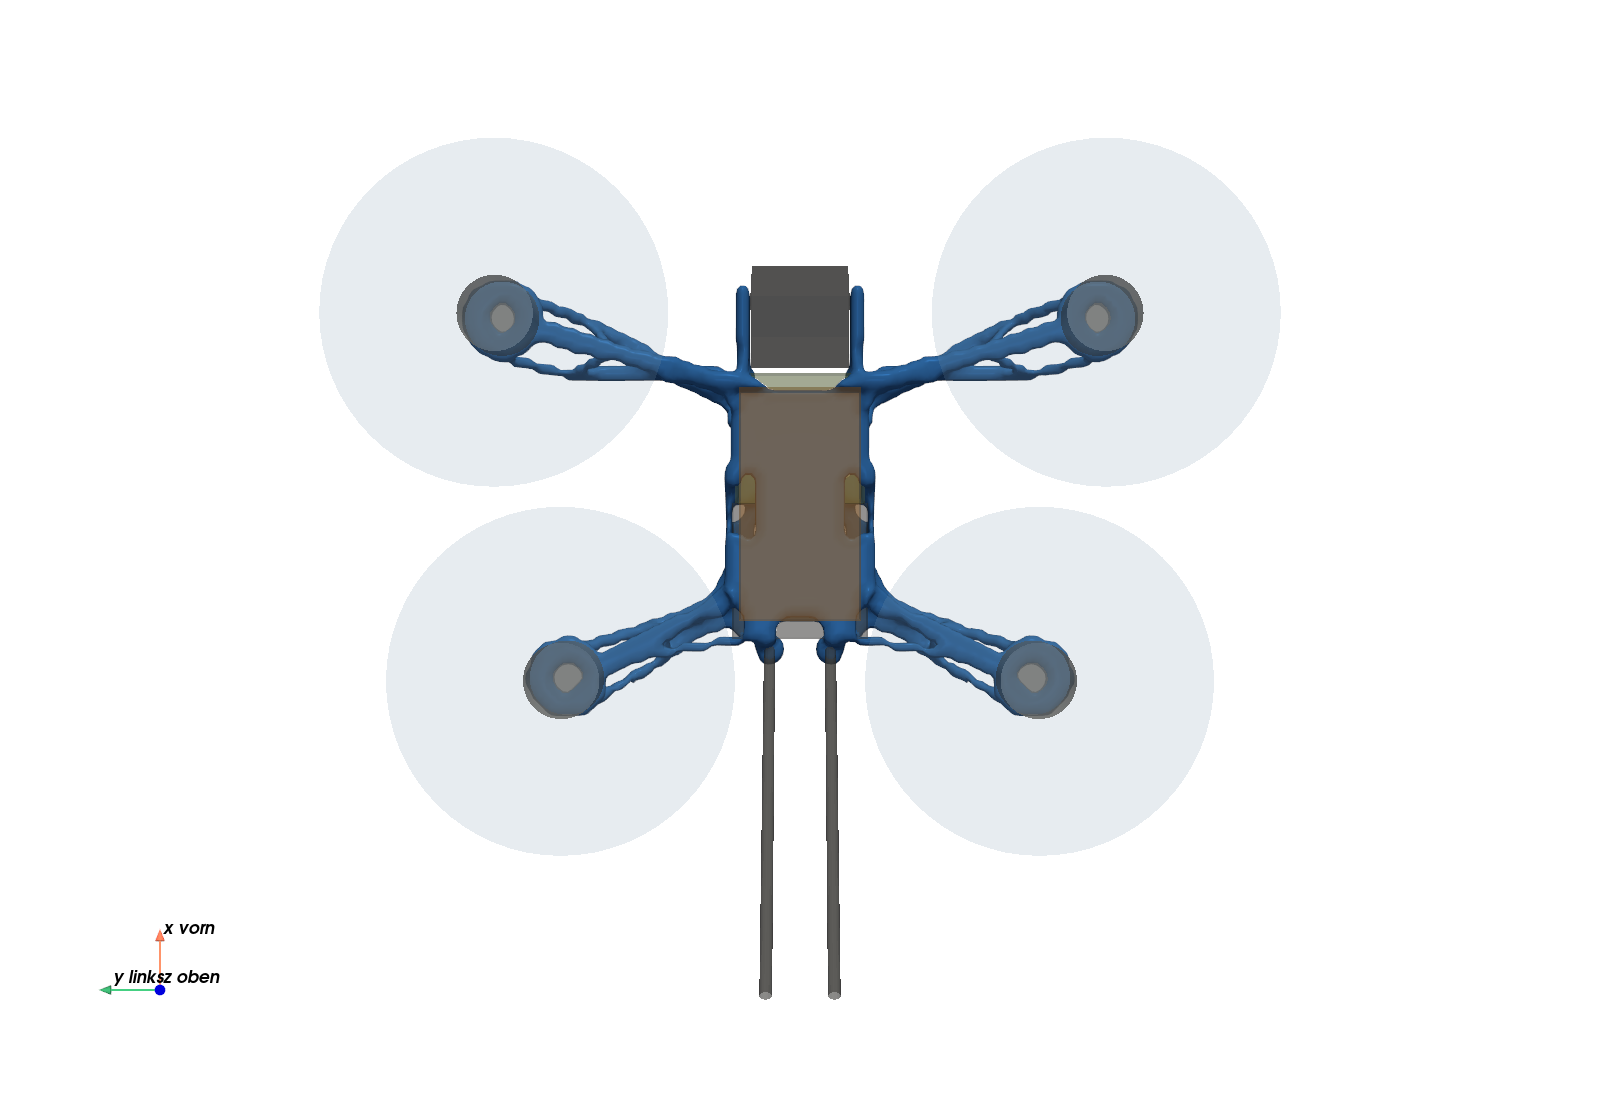
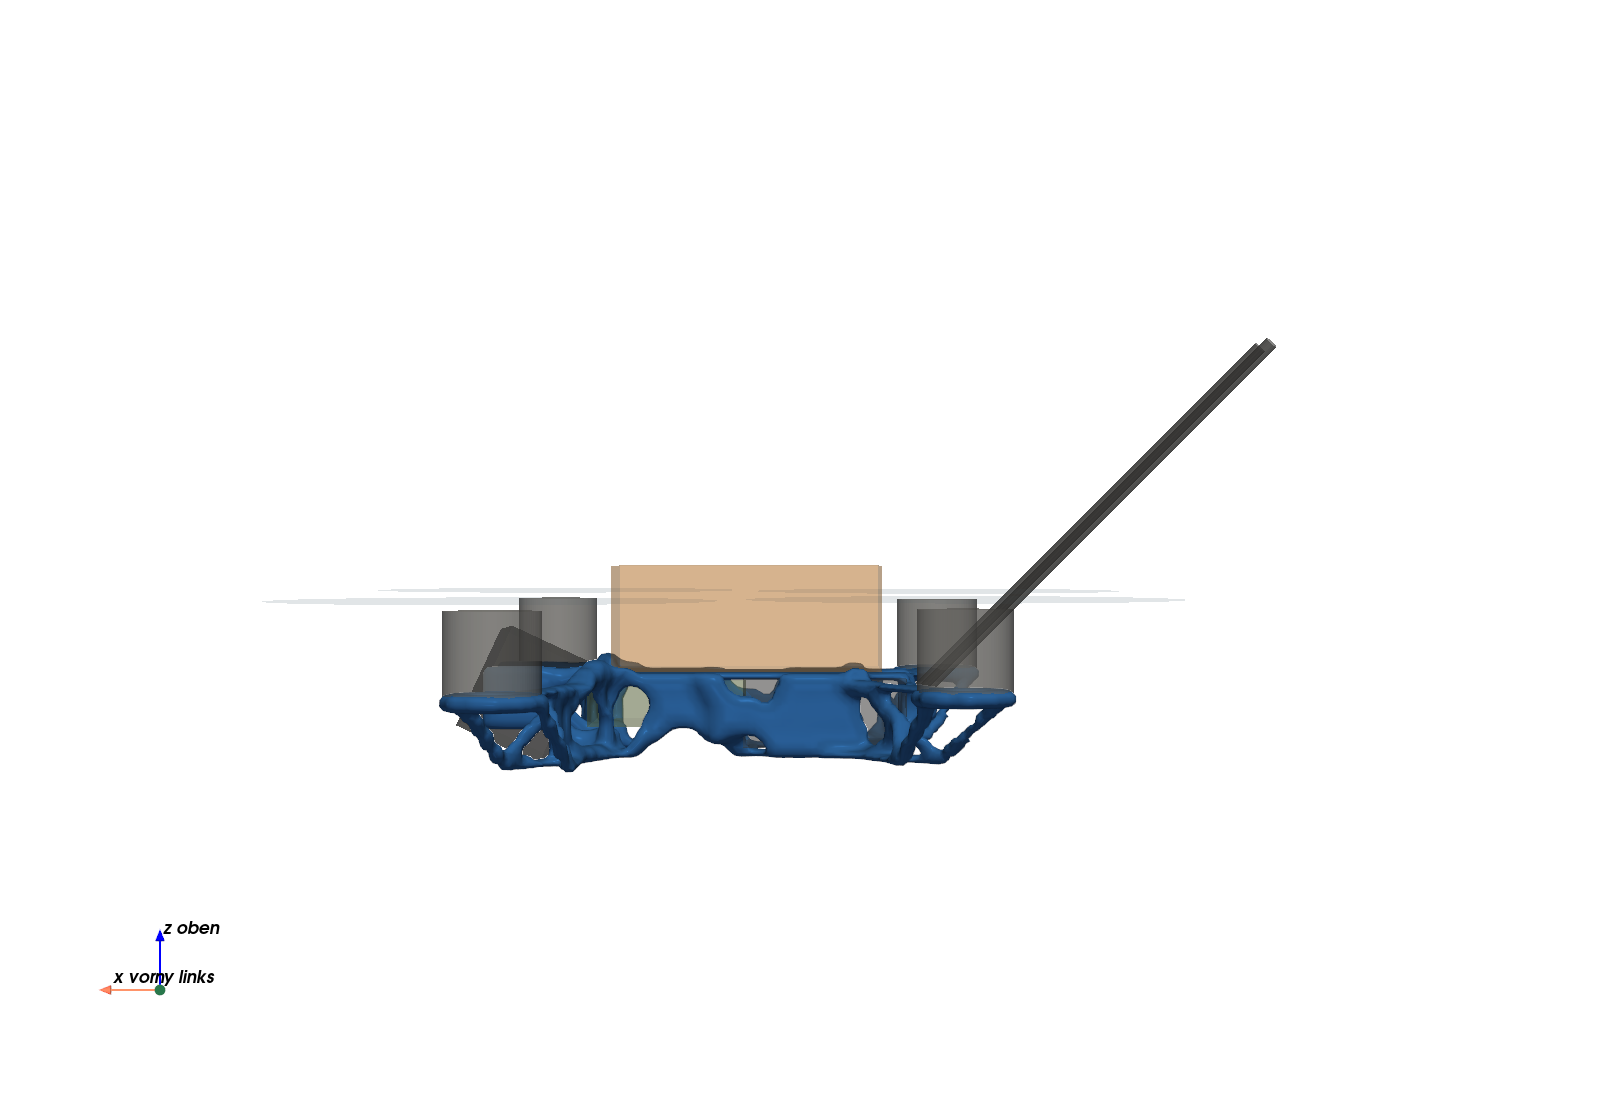
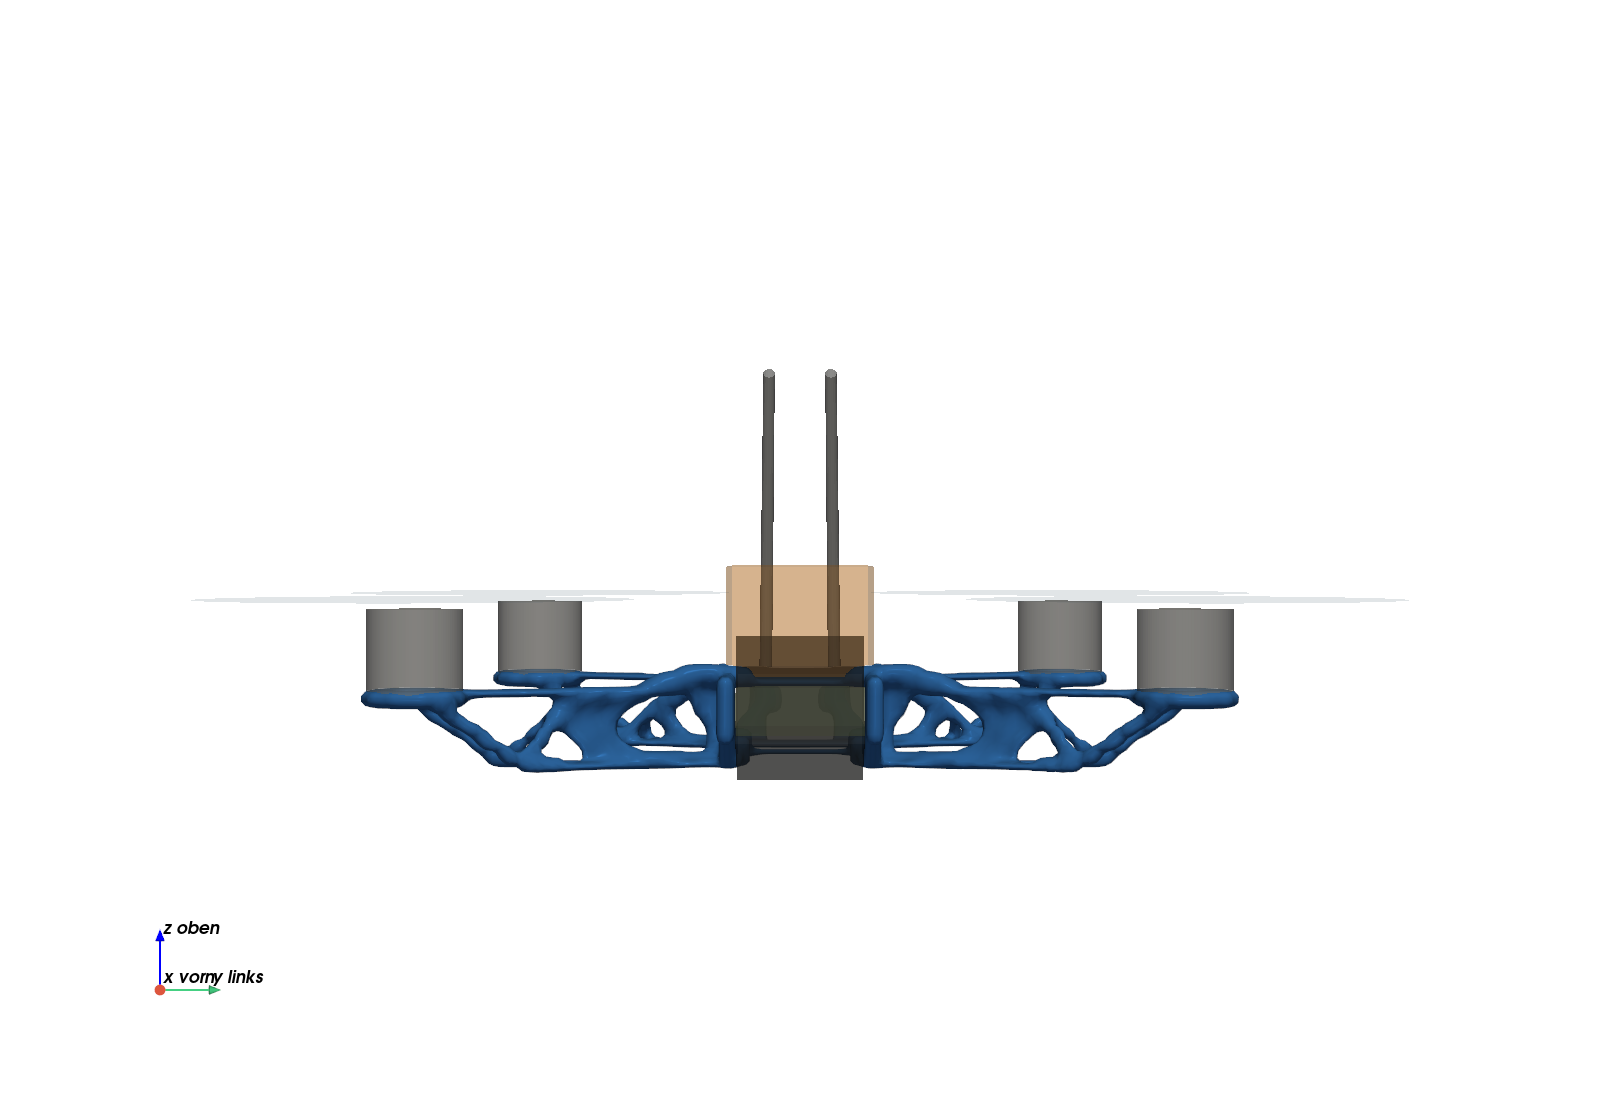
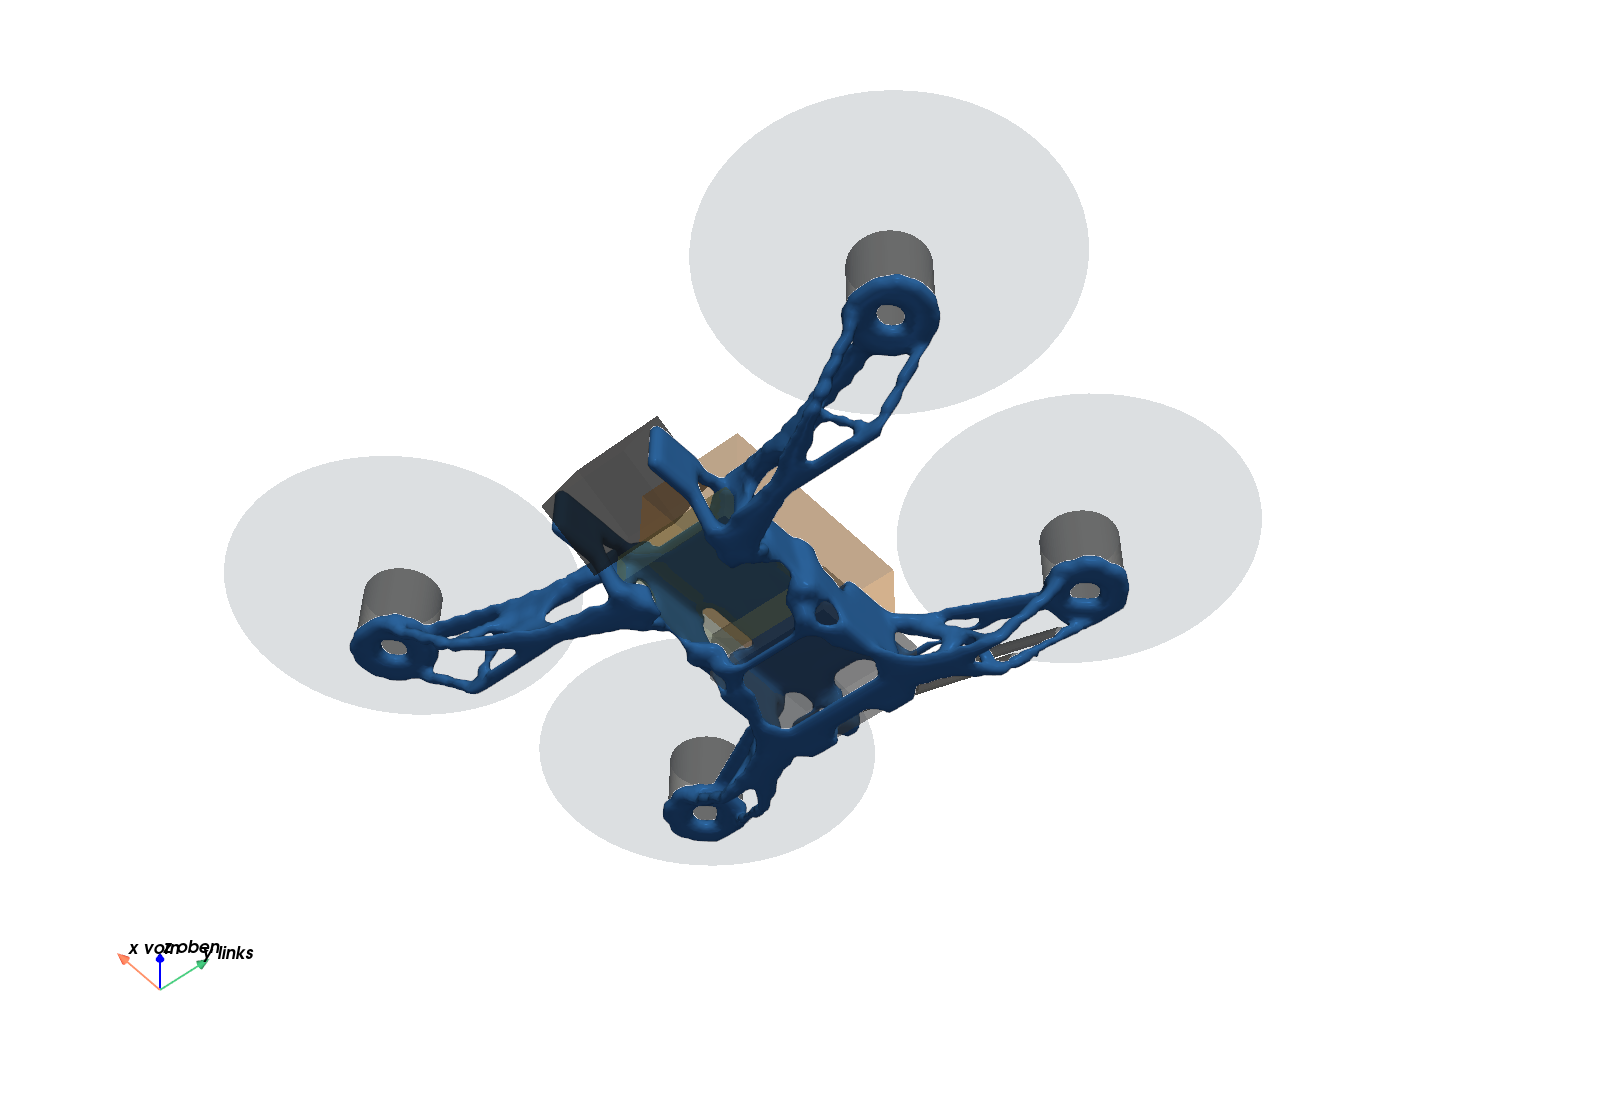
Renderbilder der Pipeline: Frame blau, Motoren, Akku, Air Unit und Propellerkreise als Platzhalter. Klick öffnet das Originalbild.
Steckbrief
- Frame-ID
nervura35-deadcat- Version
- 0.1 (Prototyp, 2026-11-02)
- Frame-Gewicht
- 26,1 ggedruckter Frame ohne Schrauben, aus Netzvolumen und Materialdichte gerechnet (1,20 g/cm³)
- Größe
- 3,5"
- Bauform
- Deadcat
- Guards
- ohne Guards
- Merkmale
- Akku oben · O4-Kamerakäfig
- Material (Auslegung)
- Bambu PA6-CF, feucht (Auslegung) · Exy 3 560 MPa · Dichte 1,20 g/cm³Quelle: Bambu-Angaben; E_z, nu und Dichte Näherung
Passend für
- Motor (Stator)
- 1505
- Propeller
- 3,5"
- AIO/Stack-Lochbild
- 25,5 × 25,5 mm (M2)
- Air Unit
- DJI O4 Air Unit Pro
- Akku
- 4S
- Motor-Lochbild noch offen (9 × 9 oder 12 × 12 mm); die Schraubenlöcher setzt erst Stufe 6.
- AIO-Lochbild 25,5 × 25,5 mm am konkreten AIO noch bestätigen.
- Akkupad 60 × 31 mm, ausgelegt für Tattu R-Line 4S 650 mAh (59 × 31 × 23 mm).
Steifigkeit und Festigkeit
Nachrechnung am schwarz-weißen Voxelmodell. Die Spannungen sind ein Vorabcheck (Elementmitten, 99,5‑%‑Quantil), kein Festigkeitsnachweis.
LF1 Vollgas
Last 9,56 N je Motor, Richtung +z · Lagerung: Akkupad + AIO-Halter fest
| Messpunkt | Kraft | Durchbiegung | Steifigkeit |
|---|---|---|---|
| Motorpad VL (vorn links) | 9,56 N | 0,189 mm | 51 N/mm |
| Motorpad VR (vorn rechts) | 9,56 N | 0,189 mm | 51 N/mm |
| Motorpad HL (hinten links) | 9,56 N | 0,149 mm | 64 N/mm |
| Motorpad HR (hinten rechts) | 9,56 N | 0,149 mm | 64 N/mm |
von Mises 2,5 MPa · σz quer zur Schicht 0,9 MPa · Sicherheit XY 38,1 / Z 49,1 (Soll ≥ 2)
LF4 Landung
Last 12,26 N gesamt (n = 5), Richtung -z · Lagerung: Landepunkte fest
| Messpunkt | Kraft | Durchbiegung | Steifigkeit |
|---|---|---|---|
| Motorpad VL (vorn links) | 1,08 N | 0,026 mm | 42 N/mm |
| Motorpad VR (vorn rechts) | 1,08 N | 0,026 mm | 42 N/mm |
| Motorpad HL (hinten links) | 1,08 N | 0,016 mm | 69 N/mm |
| Motorpad HR (hinten rechts) | 1,08 N | 0,016 mm | 69 N/mm |
| Akkupad | 4,62 N | 0,007 mm | 670 N/mm |
von Mises 0,3 MPa · σz quer zur Schicht 0,1 MPa · Sicherheit XY 314,7 / Z 477,5 (Soll ≥ 1)
Bei 1,5 mm Voxeln rechnet das Modell dünne Stege um etwa 9 % zu steif (Kragarm-Benchmark). Feinere Läufe folgen.
Layout
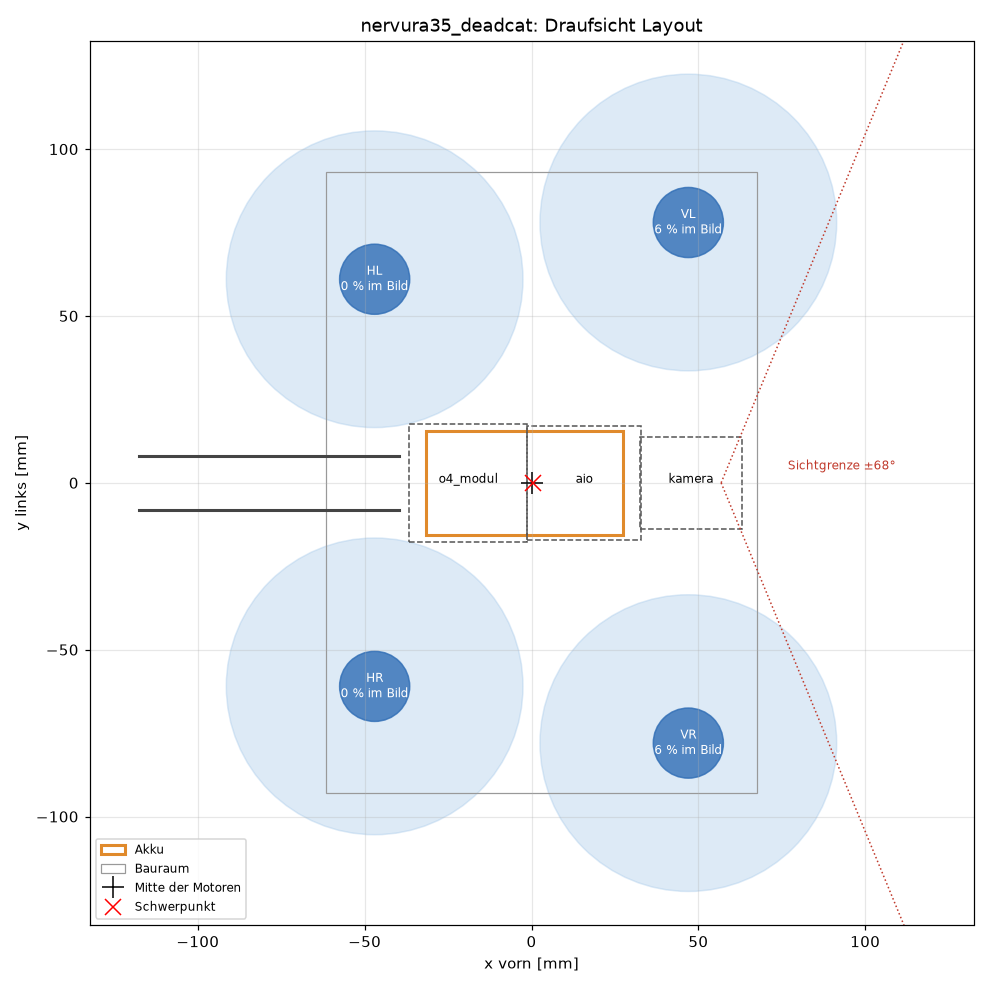
| Motor | x / y | Arm | Prop im Bild | Luft zum Akku | Luft zu Antennen |
|---|---|---|---|---|---|
| VL | 47,0 / 78,0 mm | 91,1 mm | 6 % | 21,0 mm | 70,5 mm |
| VR | 47,0 / -78,0 mm | 91,1 mm | 6 % | 21,0 mm | 70,5 mm |
| HL | -47,0 / 61,0 mm | 77,0 mm | 0 % | 3,6 mm | 10,2 mm |
| HR | -47,0 / -61,0 mm | 77,0 mm | 0 % | 3,6 mm | 10,2 mm |
- Prop-Teilung
- min. 94,9 mm gefordert, eingehalten
- Kamerawinkel
- 25° (Modell aequidistant)
Koordinaten: x nach vorn, y nach links, z nach oben; Ursprung in der Mitte der vier Motoren.
Druckdaten
| Slicer-Check | ohne Stützen | mit Stützen |
|---|---|---|
| Ergebnis | ok Warnung | ok |
| Druckzeit | 1 h 43 min | 2 h 48 min |
| Filament | 22,7 g | 40,6 g |
| Schichten | 108 | 108 |
- Profil
- Bambu PA6-CF @BBL X1C · Textured PEI Plate · Füllung 100%
- Abmessungen
- 114,2 × 177,2 × 21,6 mm (x × y × z)
- Überhänge > 45°
- 21 % der Oberfläche (4 751 mm²)
- Mindestwand
- 1,5 mm (grob, aus Voxeln)
- Netz
- wasserdicht, 26 096 Dreiecke, 1 Teil
Slicer-Meldung (ohne Stützen): It seems object frame.stl has floating regions. Please re-orient the object or enable support generation.
Berechnung
- Verfahren
- SIMP-Topologieoptimierung, Voxel 1,5 mm, Gitter 86 × 124 × 20
- Designzellen
- 124 012
- Iterationen
- 140 in 45 min · Grauanteil 7 %
- Massenziel Optimierer
- 26 g
- Lauf
20261102_154818_nervura35_deadcat· Konfigurationcopters/nervura35_deadcat.yaml- Pipeline
- coptergen 0.2.0
Erster Frame aus der groben Kette (Stufe 2): Voxel 1,5 mm, Lastfälle Vollgas und Landung, CPU-Löser.
Offene Punkte
- motor: 1505 4000 KV (Hersteller offen) – Werte sind Näherung (Datenblatt oder Waage)
- prop: 3,5" Prop (Modell offen) – Werte sind Näherung (Datenblatt oder Waage)
- aio: AIO 25,5 × 25,5 (Modell offen) – Werte sind Näherung (Datenblatt oder Waage)
- kleinteile: Empfänger, Kabel, XT30, Schrauben, Akkugurt – Werte sind Näherung (Datenblatt oder Waage)
- E_z noch nicht gemessen, gerechnet isotrop (Kalibrierserie, Stufe 3)
- Props im Kamerabild – FOV-Modus, Kamerawinkel oder Motorlage prüfen
- Slicer-Warnung: It seems object frame.stl has floating regions. Please re-orient the object or enable support generation.
- Stufe 5: alle Lastfälle, Eigenfrequenz, MMA, Überhangfilter; Stufe 6: Löcher per CSG, 3MF